
多通道柔性电子皮肤感知系统——赋能机器人灵敏感知新时代 系统概述 多通道柔性电子皮肤感知系统是一种仿生智能传感技术,通过高密度集成柔性传感器阵列、多模态信号采集模块及智能处理算法,为机器人赋予接近人类皮肤的触觉、温度、压力等多维度感知能力。该系统兼具柔韧性、高灵敏度与实时响应特性,可适配复杂曲面,大幅提升机器人在交互、操作与环境适应中的智能化水平。 核心优势…
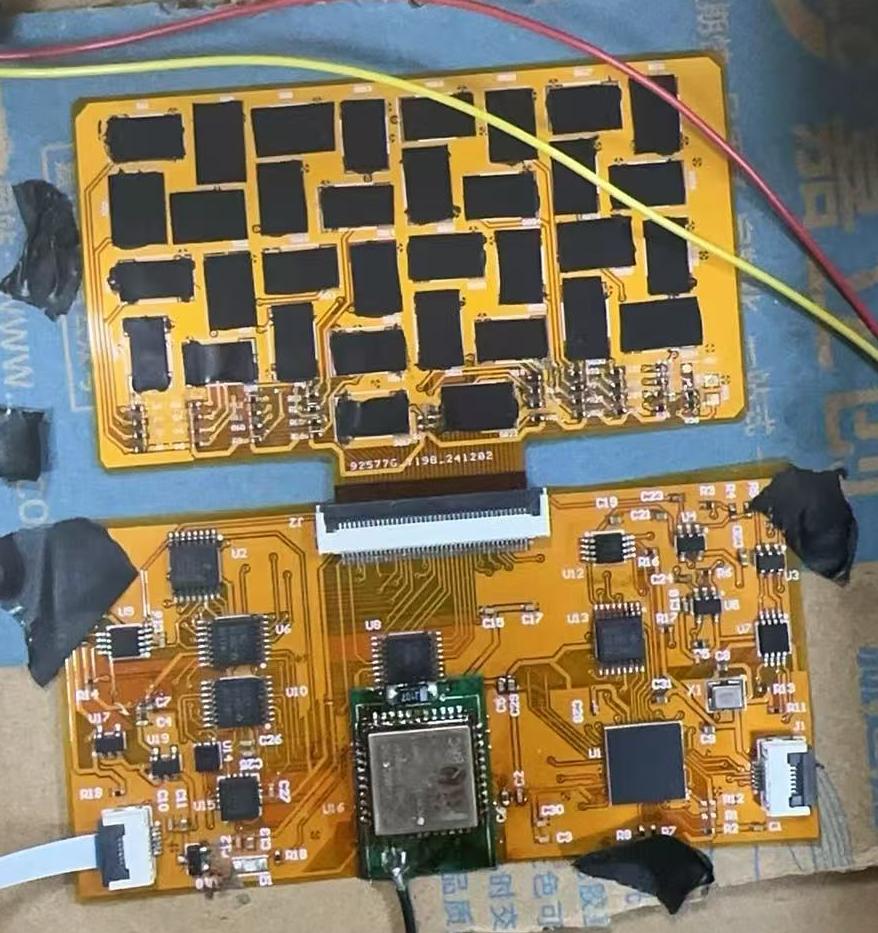
多通道柔性电子皮肤感知系统——赋能机器人灵敏感知新时代
系统概述
多通道柔性电子皮肤感知系统是一种仿生智能传感技术,通过高密度集成柔性传感器阵列、多模态信号采集模块及智能处理算法,为机器人赋予接近人类皮肤的触觉、温度、压力等多维度感知能力。该系统兼具柔韧性、高灵敏度与实时响应特性,可适配复杂曲面,大幅提升机器人在交互、操作与环境适应中的智能化水平。
核心优势
- 仿生多模态感知
- 同步检测压力、应变、温度、振动等物理量,覆盖触觉、滑觉、热觉等多维度信息,实现类人皮肤的复合感知。
- 高灵敏度(压力检测下限可达0.1Pa)与宽动态范围(0-100kPa),精准识别轻触、抓握、碰撞等场景。
- 柔性可扩展设计
- 采用超薄柔性基底(如PDMS、聚酰亚胺),贴合机器人曲面结构,支持拉伸、弯曲变形,适应机械臂、手指等复杂表面。
- 模块化多通道架构,支持传感器阵列自由排布与规模扩展,满足不同应用场景需求。
- 实时智能处理
- 嵌入式信号处理单元(如FPGA或边缘AI芯片)实现毫秒级信号解耦与特征提取,降低主控端算力负载。
- 结合机器学习算法,动态识别材质、纹理、滑动趋势等高阶信息,提升自主决策能力。
- 强环境适应性
- 抗电磁干扰、耐湿热设计,稳定工作于工业、医疗等复杂环境。
- 自校准与冗余设计,长期使用仍保持高可靠性。
机器人应用场景
- 精密抓取与操作
- 工业机器人通过实时触觉反馈调节抓取力度,避免精密零件(如玻璃、电子元件)的损伤。
- 结合滑觉检测实现动态防脱落控制,提升搬运稳定性。
- 人机安全协作
- 全身覆盖电子皮肤的协作机器人可即时感知人体接触,触发紧急停止或柔顺避障,保障人机交互安全。
- 医疗与康复机器人
- 手术机器人通过压力分布监测实现组织柔韧性评估,辅助医生完成精细操作。
- 外骨骼机器人利用温度与压力反馈优化佩戴舒适度,避免皮肤压疮。
- 服务与仿生机器人
- 赋予仿生手灵巧触觉,实现物体识别(如形状、硬度分类)及自适应抓握。
- 家庭服务机器人通过触觉交互感知用户意图(如握手、导盲牵引)。
- 复杂环境探索
- 救灾机器人通过电子皮肤检测障碍物纹理与接触力,在黑暗或烟雾中实现盲操作。
技术参数
- 传感维度:压力/温度/应变三模态
- 通道数:16-256可定制
- 响应时间:<5ms
- 曲率半径:适配≥3mm弯曲表面
- 通信接口:CAN/SPI/I2C