
「群芯」系列12自由度仿生机器狗——开启智能机器人新纪元 副标题: 树莓派+STM32双核架构 | 高精度运动控制 | 开源二次开发 核心卖点模块: • 军工级运动性能 • 12关节全向自由度设计,支持奔跑、攀爬、后空翻等高难度动作 • 9轴IMU陀螺仪+动态步态算法,实现跌倒自恢复与复杂地形适应 • 0.1mm级STM32实时运动控制,响应延迟<5ms •…
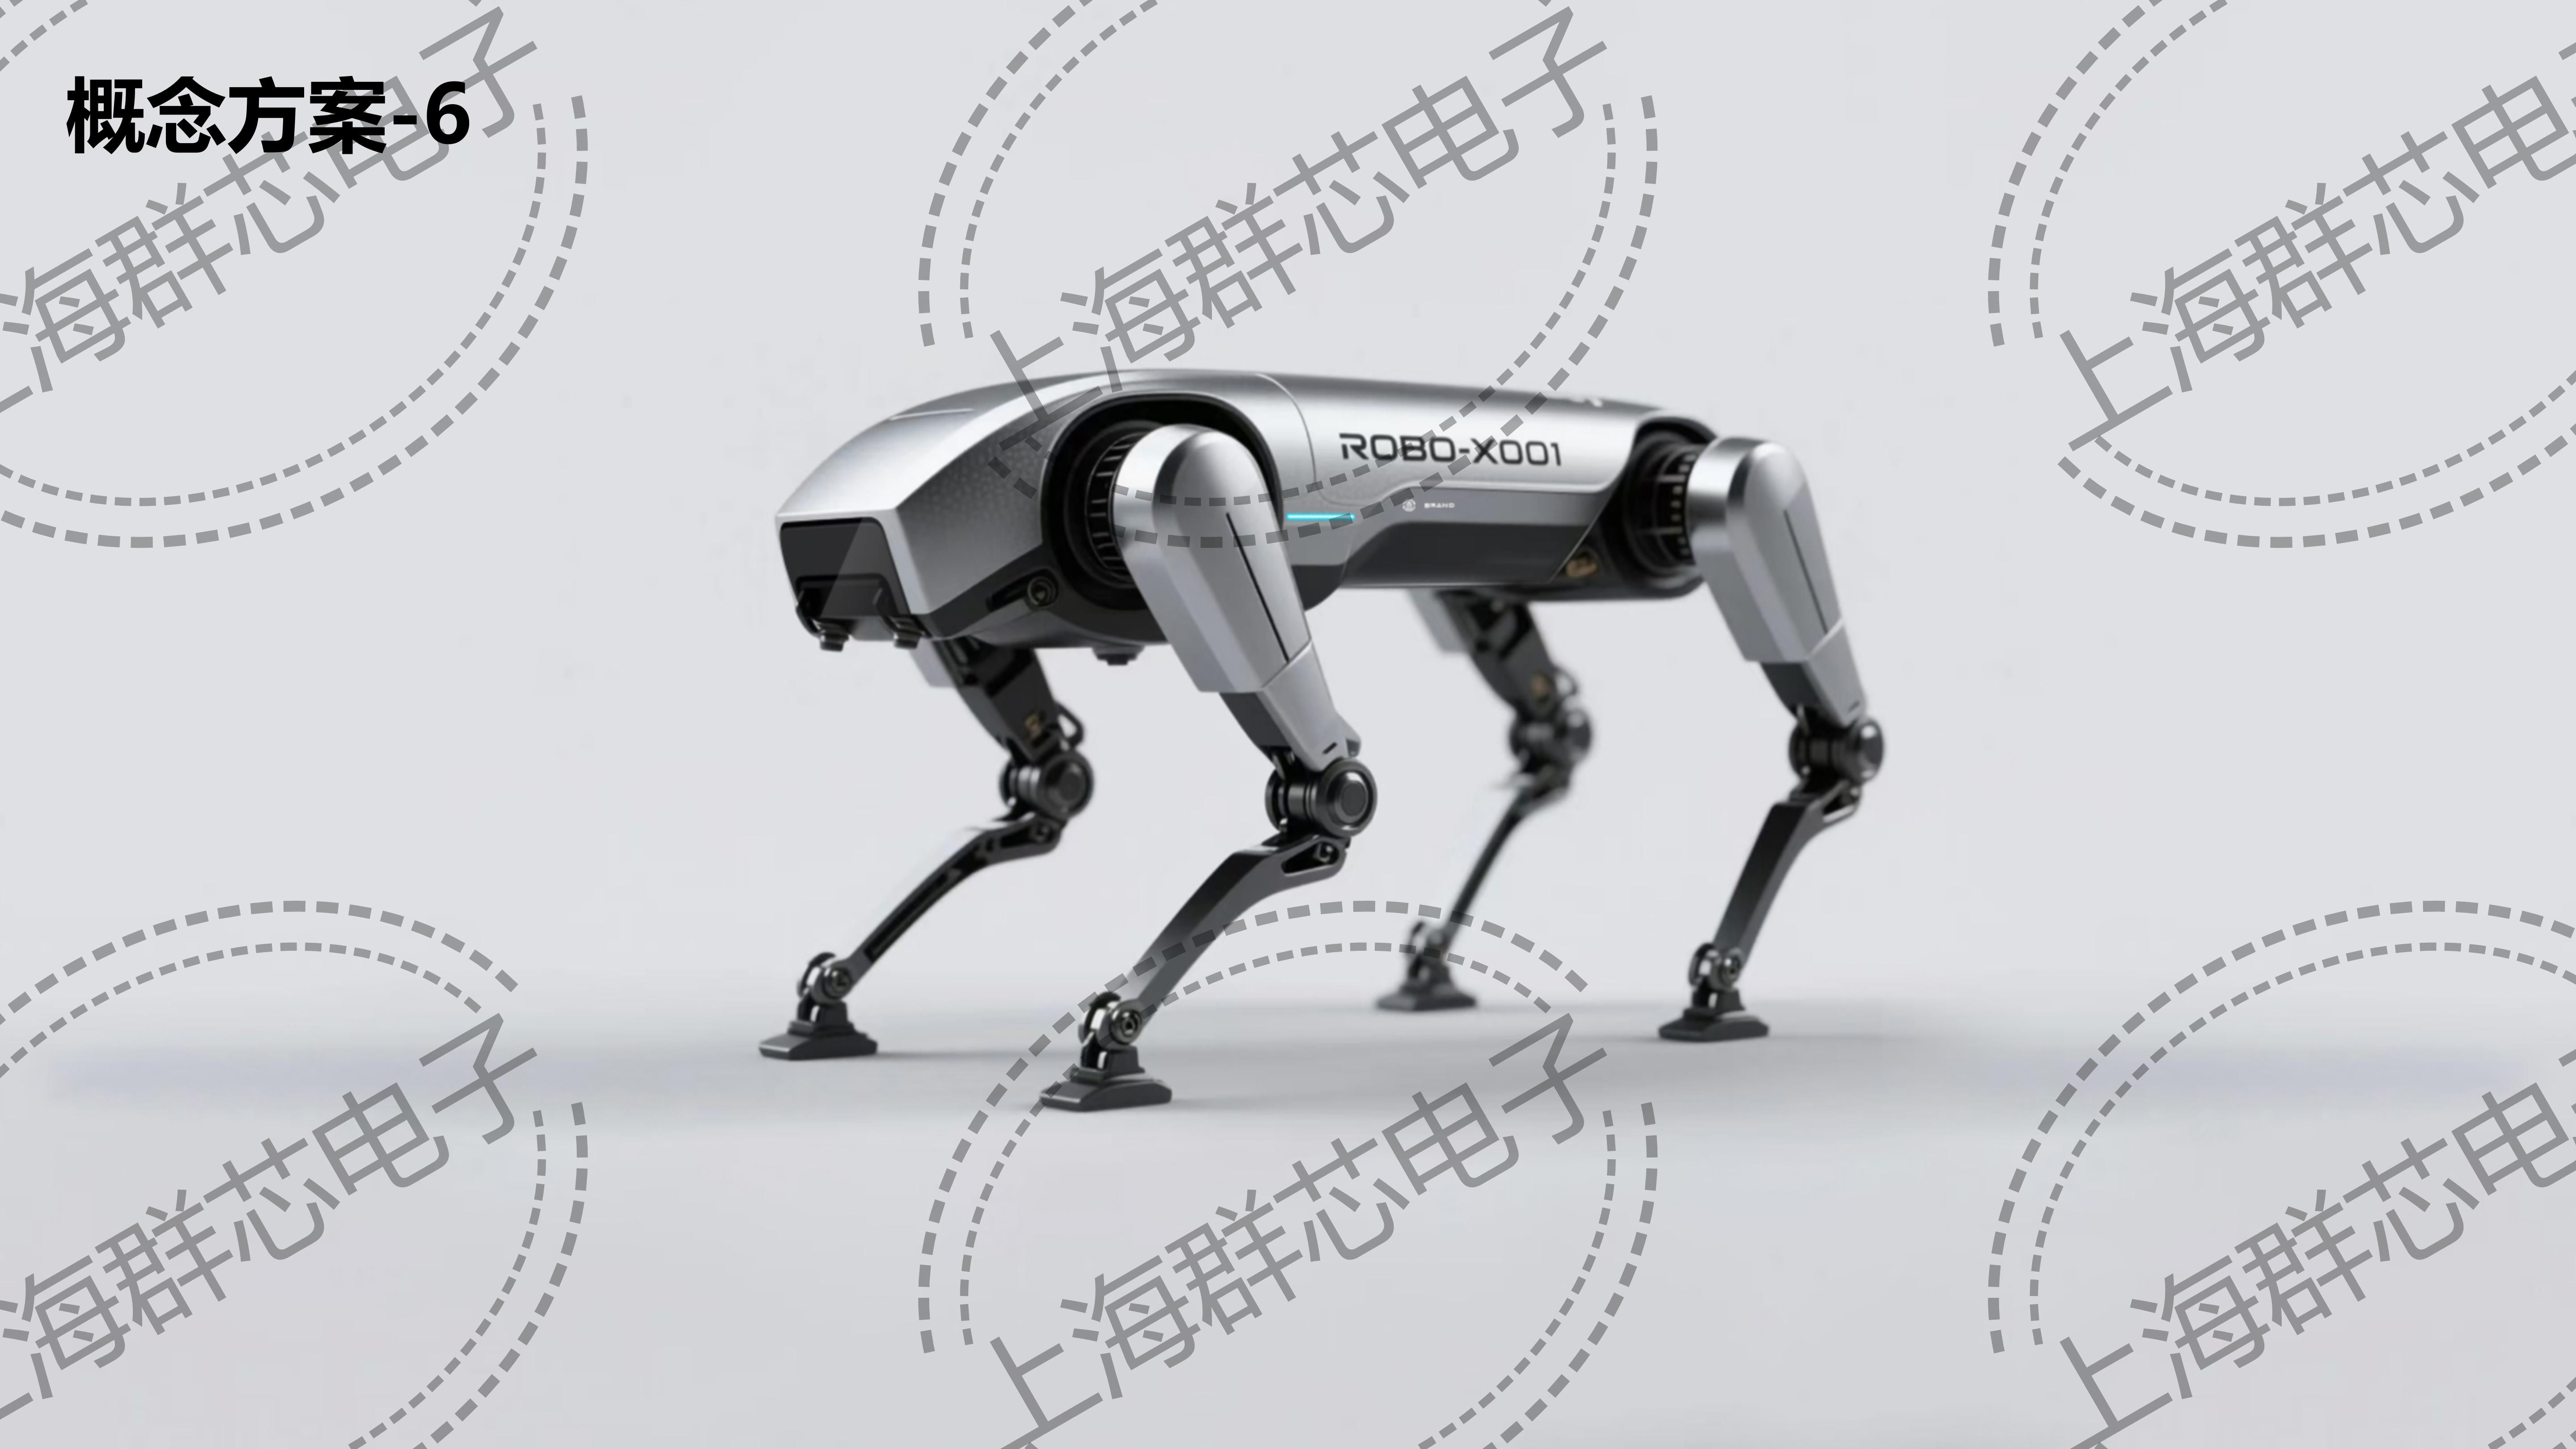
「群芯」系列12自由度仿生机器狗——开启智能机器人新纪元
副标题:
树莓派+STM32双核架构 | 高精度运动控制 | 开源二次开发
核心卖点模块:
- 军工级运动性能
- 12关节全向自由度设计,支持奔跑、攀爬、后空翻等高难度动作
- 9轴IMU陀螺仪+动态步态算法,实现跌倒自恢复与复杂地形适应
- 1mm级STM32实时运动控制,响应延迟<5ms
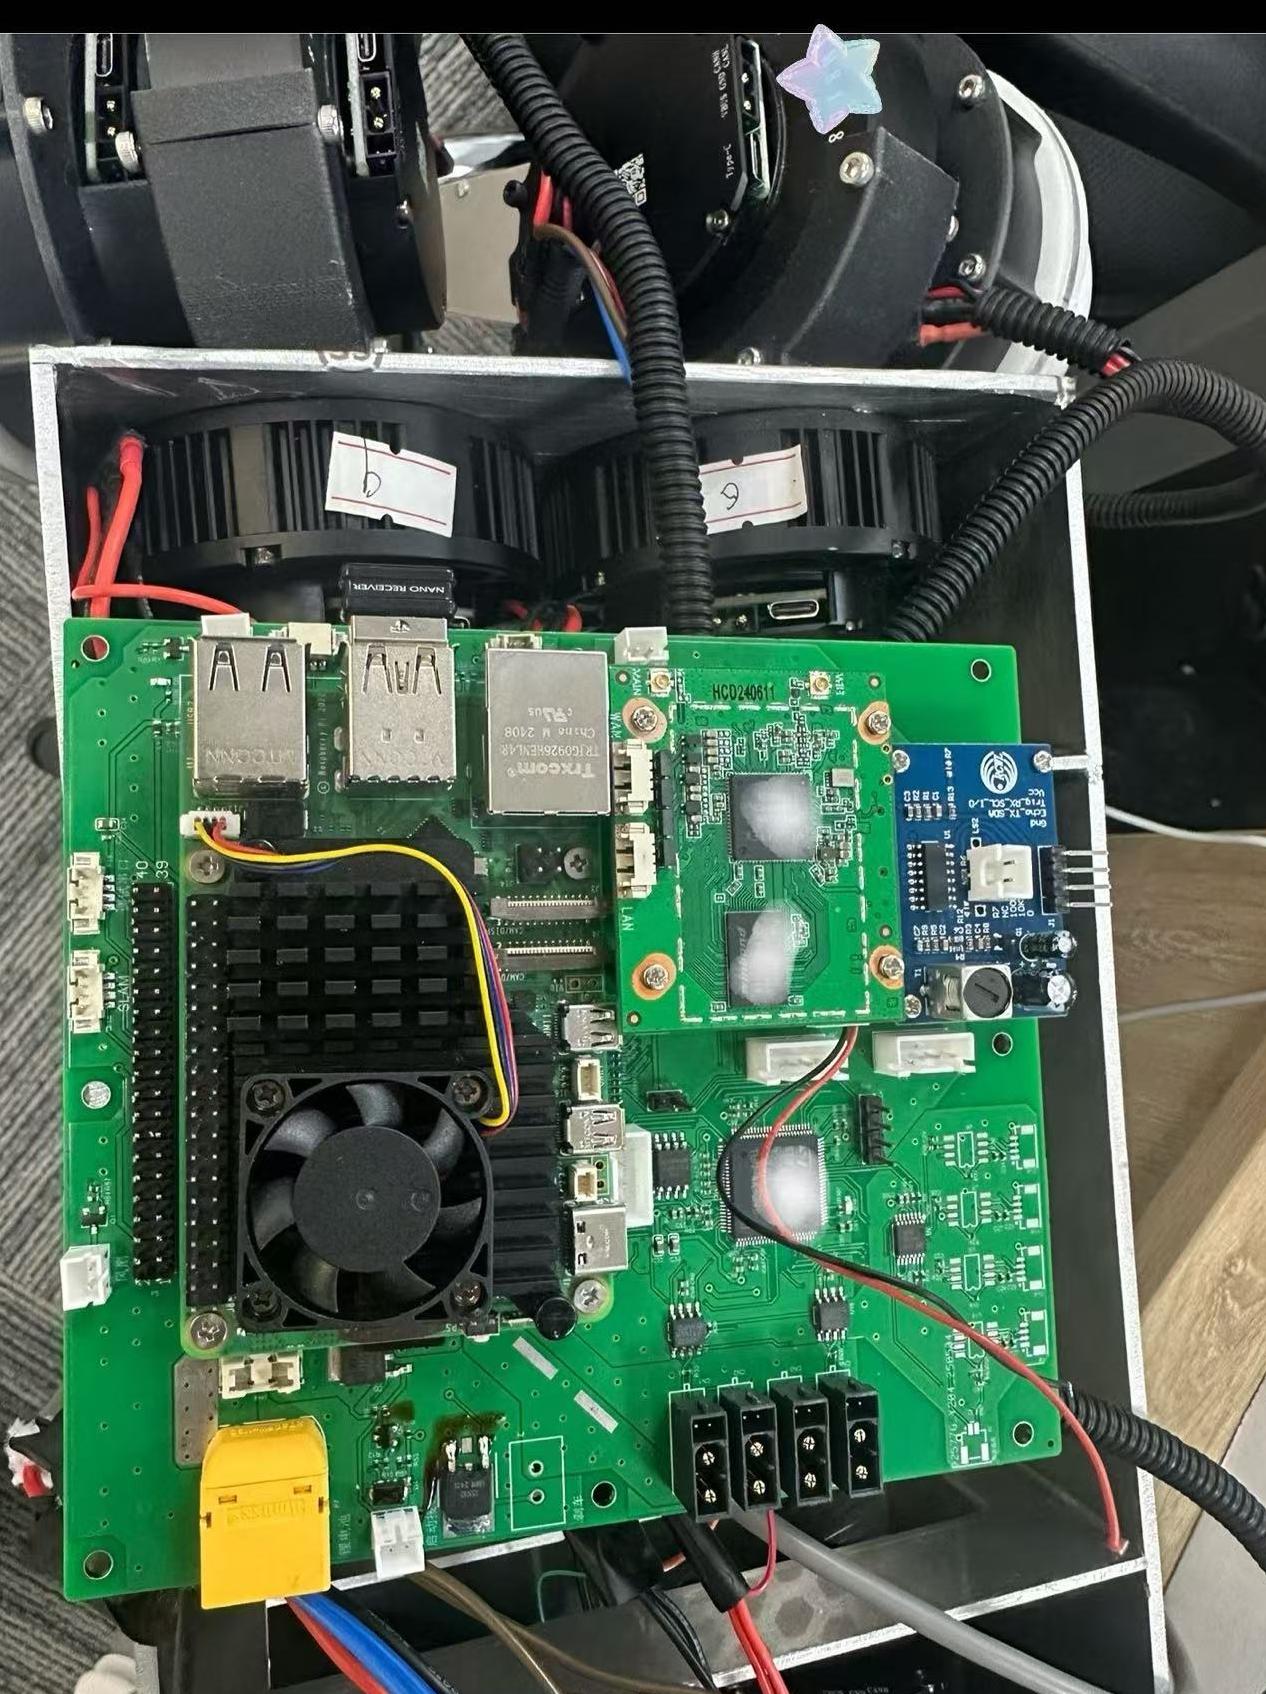
- 双大脑协同架构
▶ 树莓派主控:负责视觉导航(可选配AI摄像头)、ROS通信及高级任务调度
▶ STM32协处理器:专精电机PID控制与传感器融合,确保运动稳定性
- 开发者友好生态
- 提供完整的Arduino/C++ SDK及Python API文档
- 支持Gazebo仿真预演,开放SLAM建图与姿态识别接口
- 模块化结构设计,快速更换舵机/电池/传感器
- 多场景解决方案
- 教育科研:机器人学教学平台/控制算法验证
- 工业巡检:替代人工进入高危环境
- 智能陪伴:支持情感化交互与自主学习
技术参数速览:
▸ 续航:4小时(6000mAh快充电池)
▸ 负载:5kg(可扩展机械臂模块)
▸ 通信:WiFi6/4G双模传输
▸ 开发接口:Type-C调试口+JTAG烧录口