
编写目的本软件设计说明书是针对超大面积室内导航编写的. 计算机技术发展日新月异,在各行各业应用越来越广泛。在虹桥枢...
编写目的
本软件设计说明书是针对超大面积室内导航编写的. 计算机技术发展日新月异,在各行各业应用越来越广泛。在虹桥枢纽、大型展览会或者万达广场等,这种面积大,设计复杂、人流量巨大的室内,人们难免会找不到目的地路线,开发室内导航机器可以使人们出行、购物、闲逛更加方便,将人们从传统的导航方式中解脱出来,提高效率,也可以帮助人们了解室内环境的信息。
[[heading]]
[[/heading]]
二、整体的开发思路
用户输入目的地,机器开始导航
导航机器人前进时不断拍照
照片传送至后台处理
系统根据照片中特点判断机器人所在位置
系统根据用户输入的地方,为用户指出当前位置到目的地最近的一种路线
系统开发步骤:
- 明确需求
- 设计数据库
- 设计技术框架
- Java技术
- 数据访问层
- 操作顺序
系统启动
用户操作
后台操作
操作成功
三、设计需求
3.1项目要求概述:
系统记录有室内每一条路线,有路线拥堵或者其他意外可以新增和删改路线
用户可以输入地址或者目的地相关信息,系统会根据用户选择最优路线到达目的地
用户可以随时取消导航
导航完成机器会到指定位置
3.2 导航技术要求
- 先进性:采用先进成熟的技术,确保系统的先进性、经济性和实用性。
- 安全可靠。
- 规范性:开发过程控制、开发技术、系统编码、文档应规范化,并遵循相应的国内外标准。开发结束时,提供必要的文档资料。
- 可靠性:保证系统的可靠运行和在升级过程中的方便快捷。
- 可扩充性:系统应当可以根据需求的变化,方便地进行功能的调整、增减,模块的升级和系统架构的逐步完善。提交相应的系统规范文档,应用单位能够进行必要的二次开发。
- 可维护性:系统维护应当简单。
3.3 界面设计要求
(1)统一性原则
①界面风格统一
用相同方式展现相同类型的数据,如:日期类型
②交互风格统一
用相同方式完成相同类型的操作,如:录入日期
(2)美观性原则
界面美观大方
易用性原则
界面友好、操作方便:操作界面要直观、简单、贴近实际,操作过程应当尽量简化,符合实际过程。身份认证过程即要保证安全,也要尽量简化认证过程。
四、模块结构
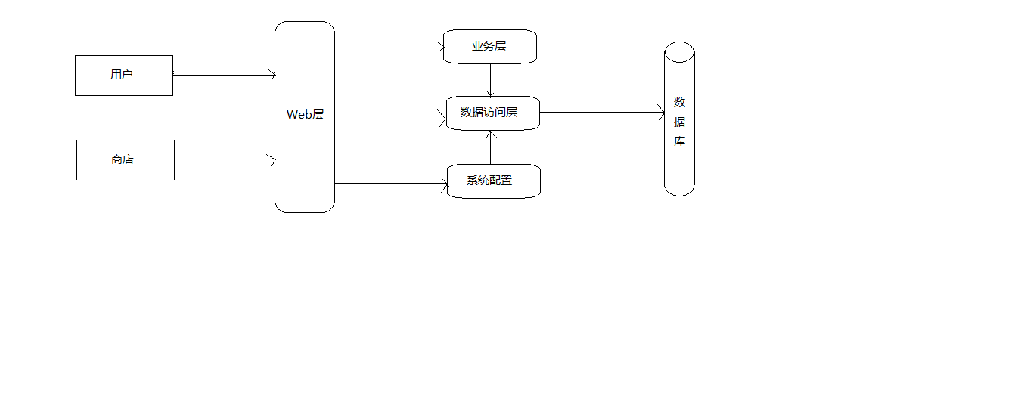
整个系统分为三部分:定位模块、用户客户端以及后台的服务器模块。定位模块将位置信息传到后端服务器,后端服务器分析制定合适路线,如上图所示。服务器软件设计基于JAVA语言和MySQL数据库,主要用来接收、存储定位模块和用户客户端软件上传的数据,以及相应请求并向客户端推送数据。
[[heading]]
[[/heading]]
4.1定位模块及客户端模块
实时定位模块,客户端通过数据接收现成循环访问服务器,使用POST方式获取用户实时位置信息,然后解析数据,并在用户操作界面上显示。该部分可在地图界面上同时用户当前位置、目的地的位置,方便对比辨识。离开界面是关闭数据获取线程和定位功能,防止内存被占用。
4.2后台服务器
异常检测功能和数据获取是在后台Service中进行的,Service同样是每隔5min访问服务器一次,获取用户当前位置数据。如果偏离路线,则为异常状态,语音提示用户。
五、系统结构功能
5.1总体结构
总体类图
5.2系统架构
5.3系统操作流程
5.3.1系统启动
当用户进入室内时,用户有一个系统启动模块:在系统启动时,显示室内全景图、当前位置信息。系统启动后,提示输入目的地或者相关信息 。
5.3.2生成路线
在登陆这块模块后,用户输入目的地或者相关信息后,系统判断目的地是否存在,如果存在,输出最优路线并提示选择相应操作开始导航。如果商品不存在,则提示用户并且返回用户初始操作界面。我们以存在为例,用户在点击开始导航后,机器人会按照所生成的路线开始导航。在导航途中用户可以取消导航,机器返回初始位置以供其他用户使用。
5.3.3机器人导航过程
机器人成功开始导航后,选择最优路线前行,同时不断拍照给系统处理,系统根据照片特征(当前位置特征以及拍照角度等)确定机器人当前所在位置,并指导机器人移动。导航成功将显示提示信息。
5.3.4导航成功
用户成功导航后,机器人返回初始位置以供其他用户使用。